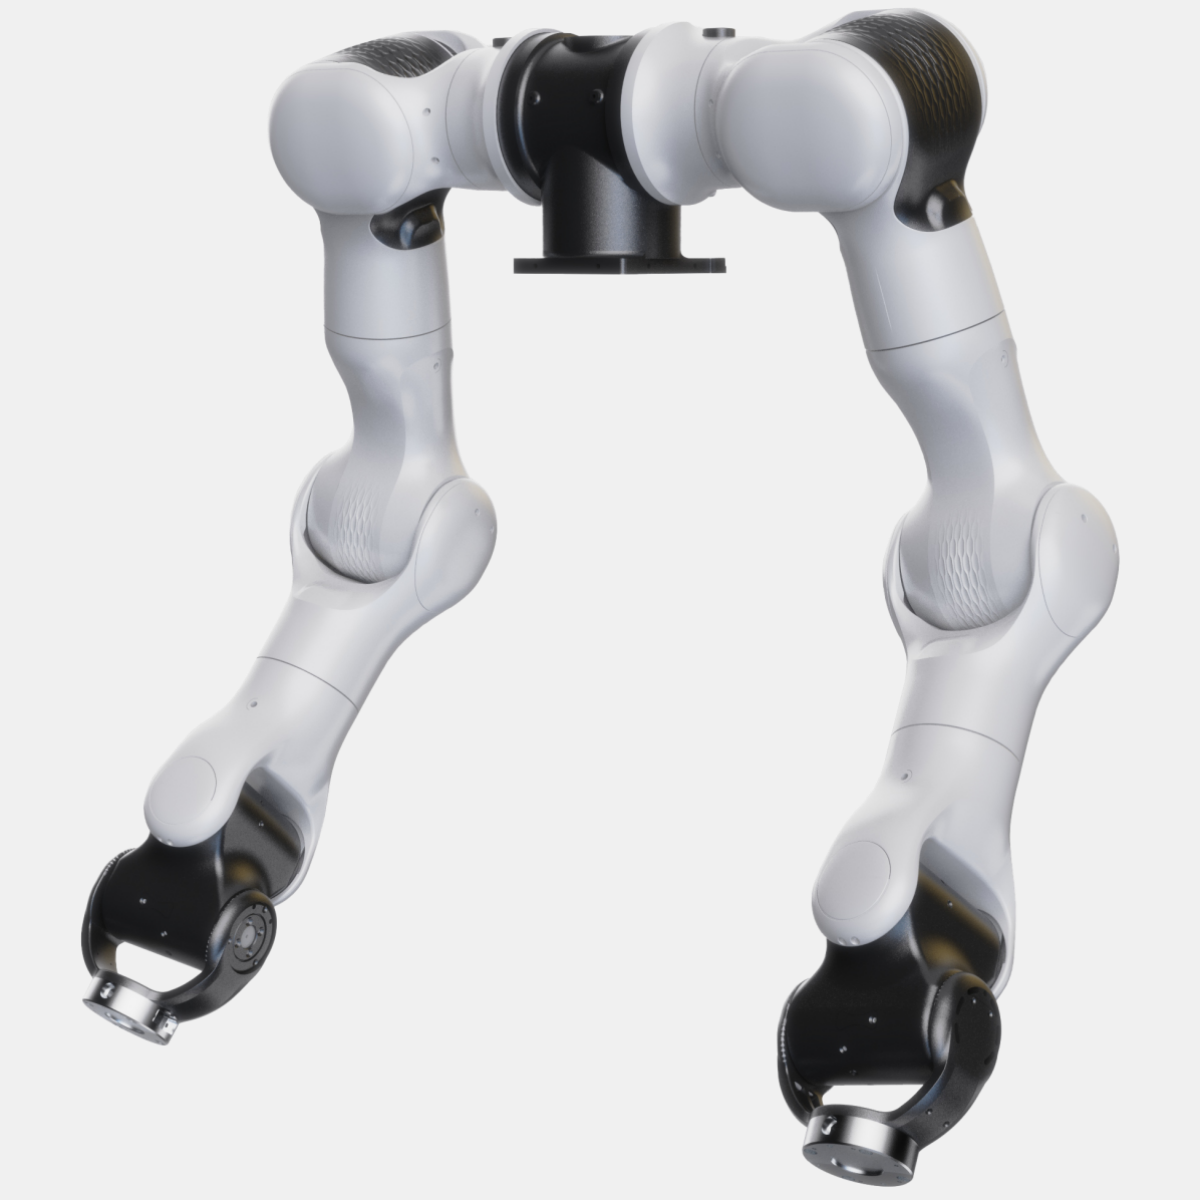
| 单臂额定负载(末端法兰) | 6kg |
| 自由度(DOF) | 7自由度(J1~J7) |
| 手腕构型 | 十字异面构型 |
| 作业半径(从J2到末端法兰) | 691mm |
| 单臂自重 | ~11kg |
| 关节最大速度 | J1~J7:最高180°/s |
| 重复定位精度 | ±0.03 mm |
| 力控类型 | 全力控,关节集成扭矩传感器 |
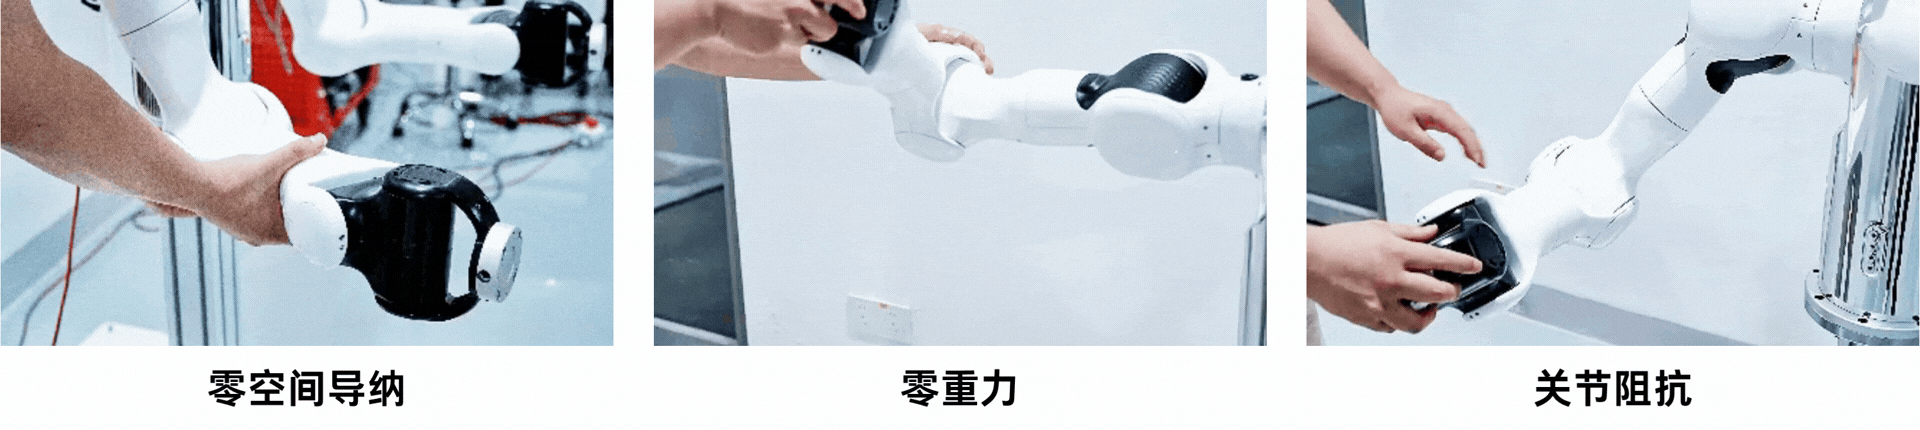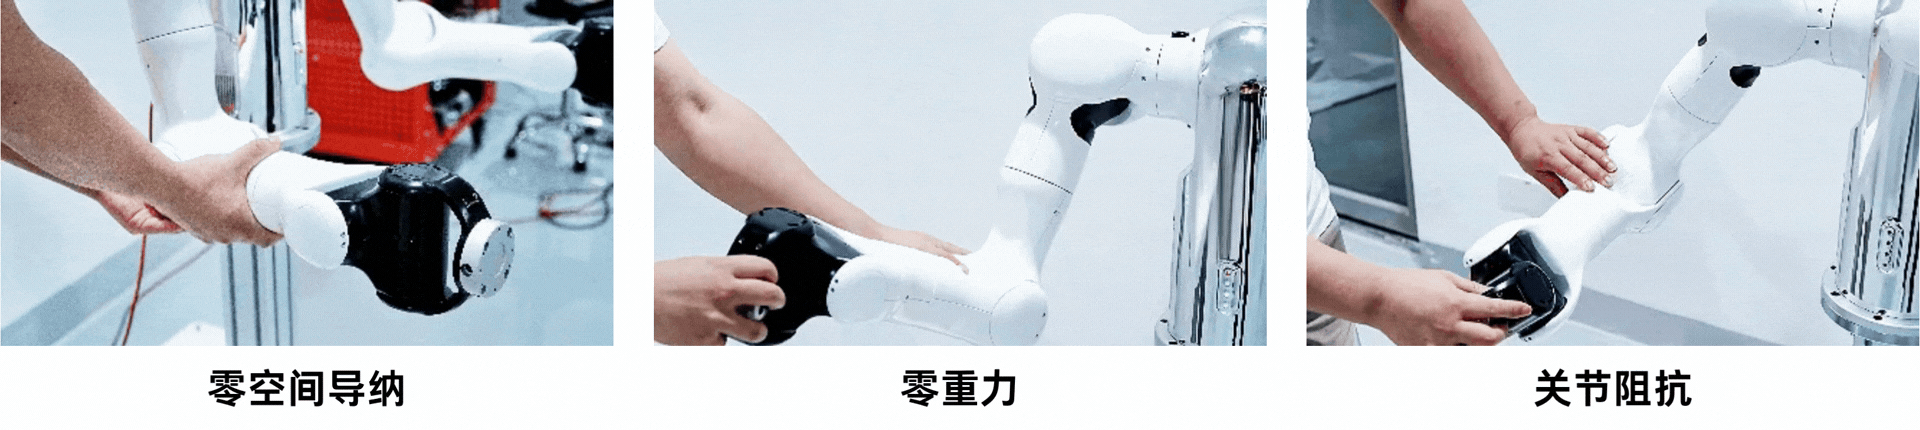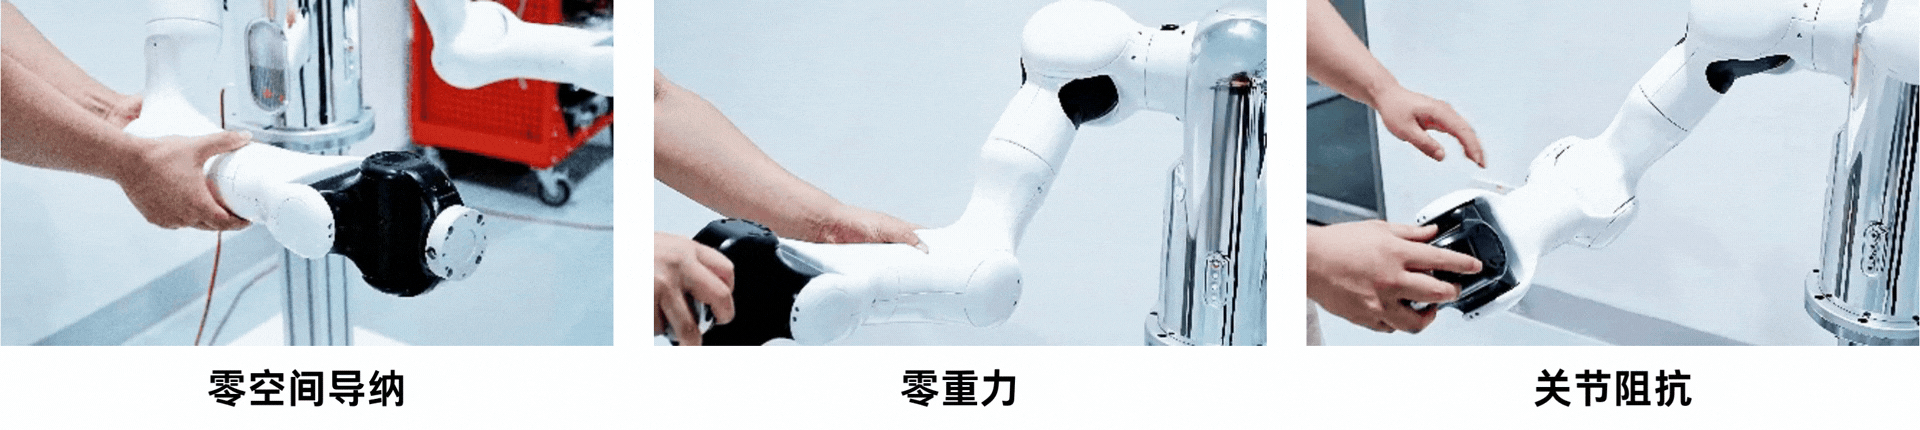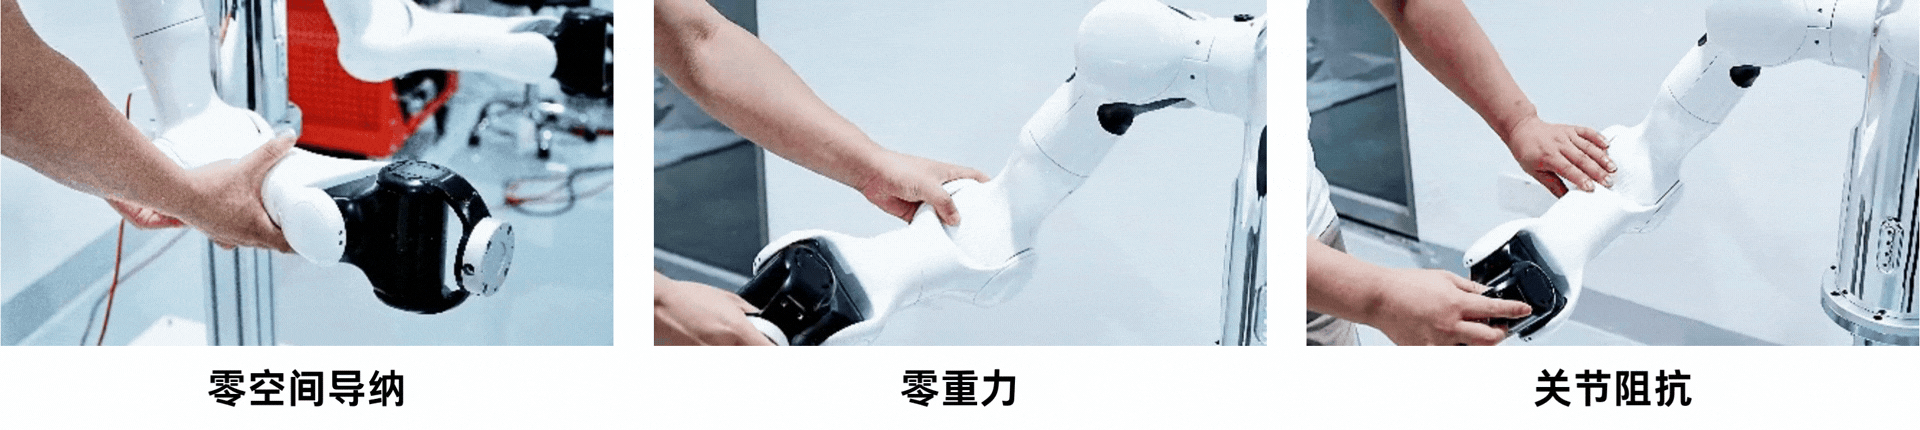
| 算法支持 | 零重力、阻尼、导纳控制(需选配控制器) |
| 全关节电磁制动 | 断电自锁 |
| 负载识别 | 自动负载识别 |
| 运动模式 | 支持PTP(点位)/moveJ、LIN(直线)/moveL |
| 关节通信协议 | CAN |
| 抱闸控制(制动方式) | J1-J7各关节带抱闸 |
| 编码器 | 双编码器 |
| 本体接口 | 航插头+Type-C(接口如有特殊需求,可评估定制) |
| 本体接口(通讯) | RS485/CAN 2.0(末端执行器)、CAN 2.0(六维力) |
| 电器指标(功耗) | 300w(平均),600w(峰值) TBD |
| 电器指标(工作电压范围) | 48V(+15%) |
| 软件算法 | 双臂API,包括关节移动和位姿移动以及获取电机位置等接口 |
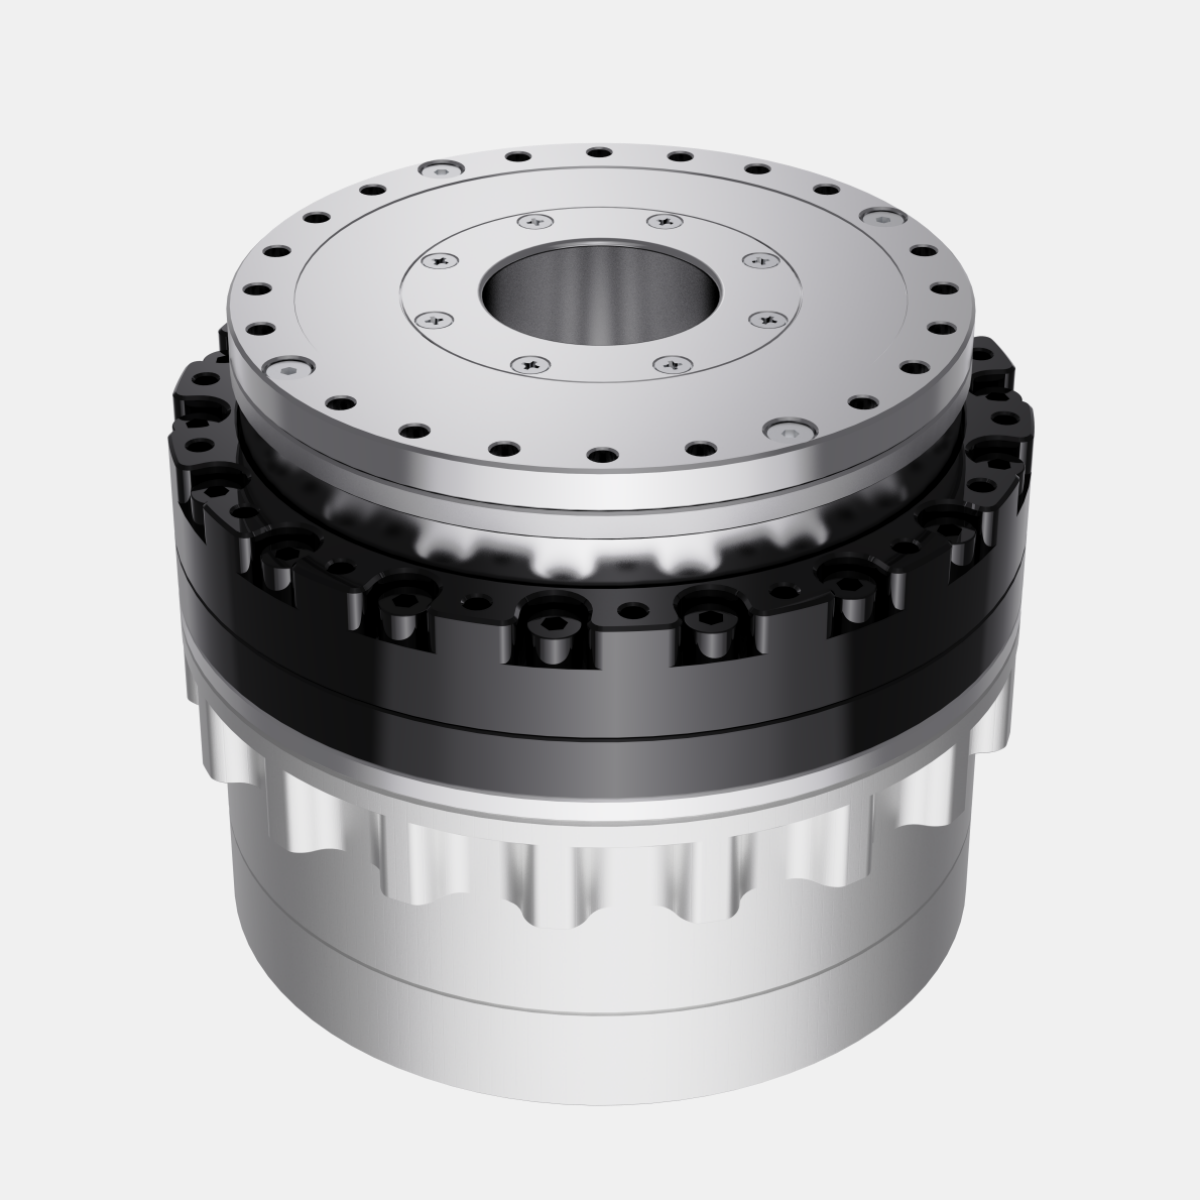
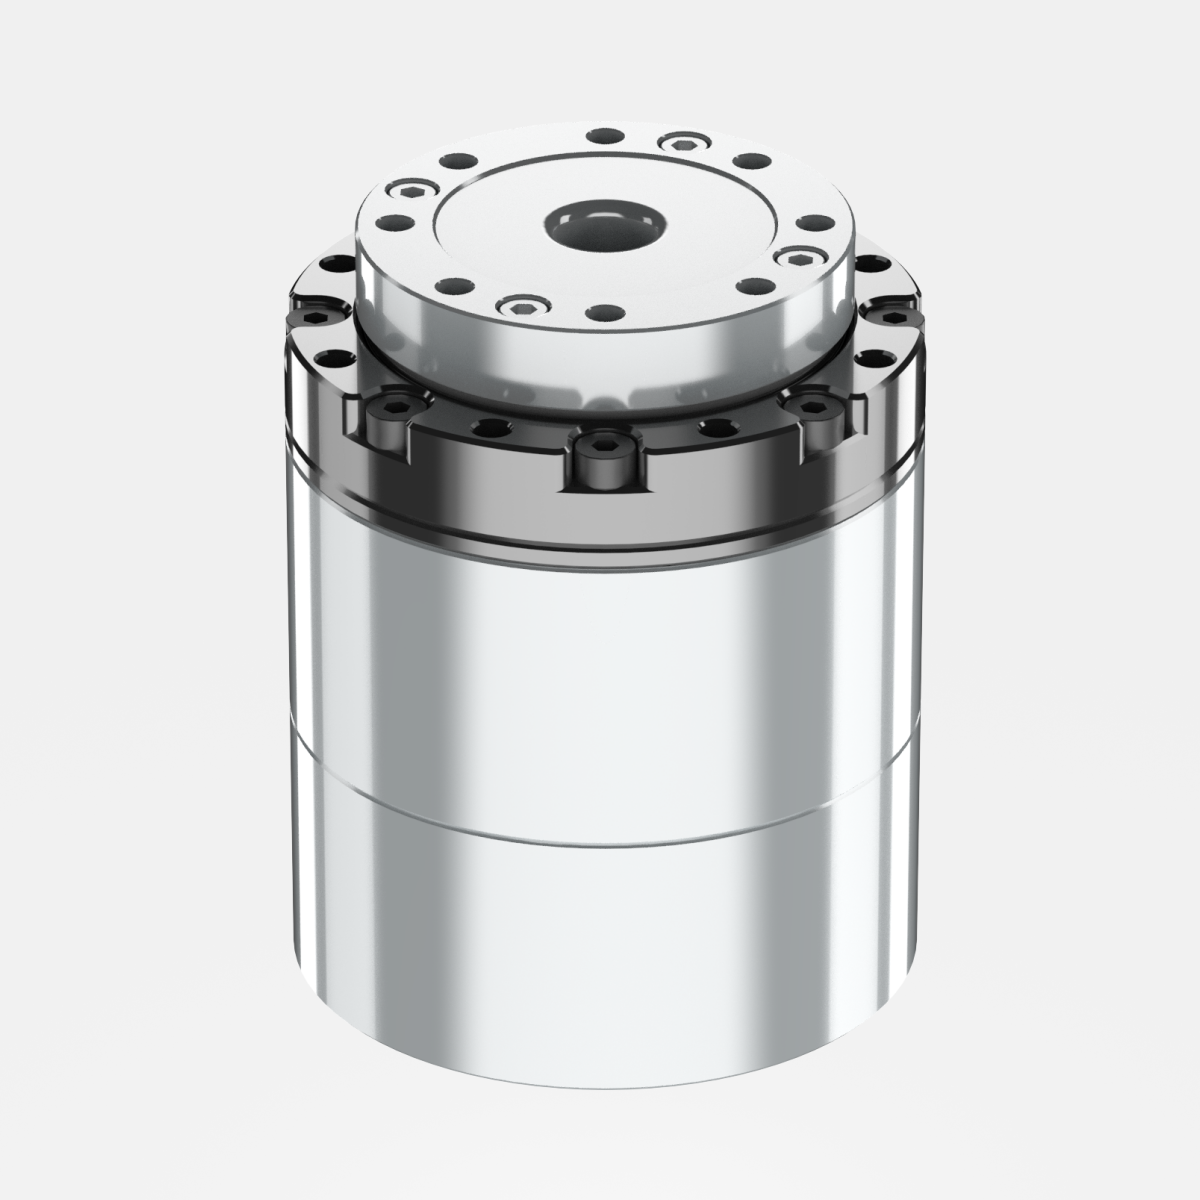
| 关节电机(J1~J7) | J1:CRA-RI70-80-PRO-2-101-B-2E-EC-B.1 J2:CRA-RI70-80-PRO-2-101-B-2E-EC-B.1 J3: CRA-RI60-70-PRO-2-101-B-2E-EC-B.2 J4: CRA-RI60-70-PRO-2-101-B-2E-EC-B.2 J5: CRA-RI50-60-PRO-2-101-B-2E-EC-B.1 J6:CRA-RI50-60-PRO-2-101-B-2E-EC-B.1 J7:CRA-RI50-60-PRO-2-81-B-2E-EC-B.1 |
| 关节活动范围(J1~J7) | J1:±180° J2:±120° J3:±180° J4:-145°/+60° J5:±180° J6:±90° J7:±90° |
|
备注:产品在开发阶相关参数待验证,请以上市后的数据参数为准,一切解释权归钛虎所有 |
|
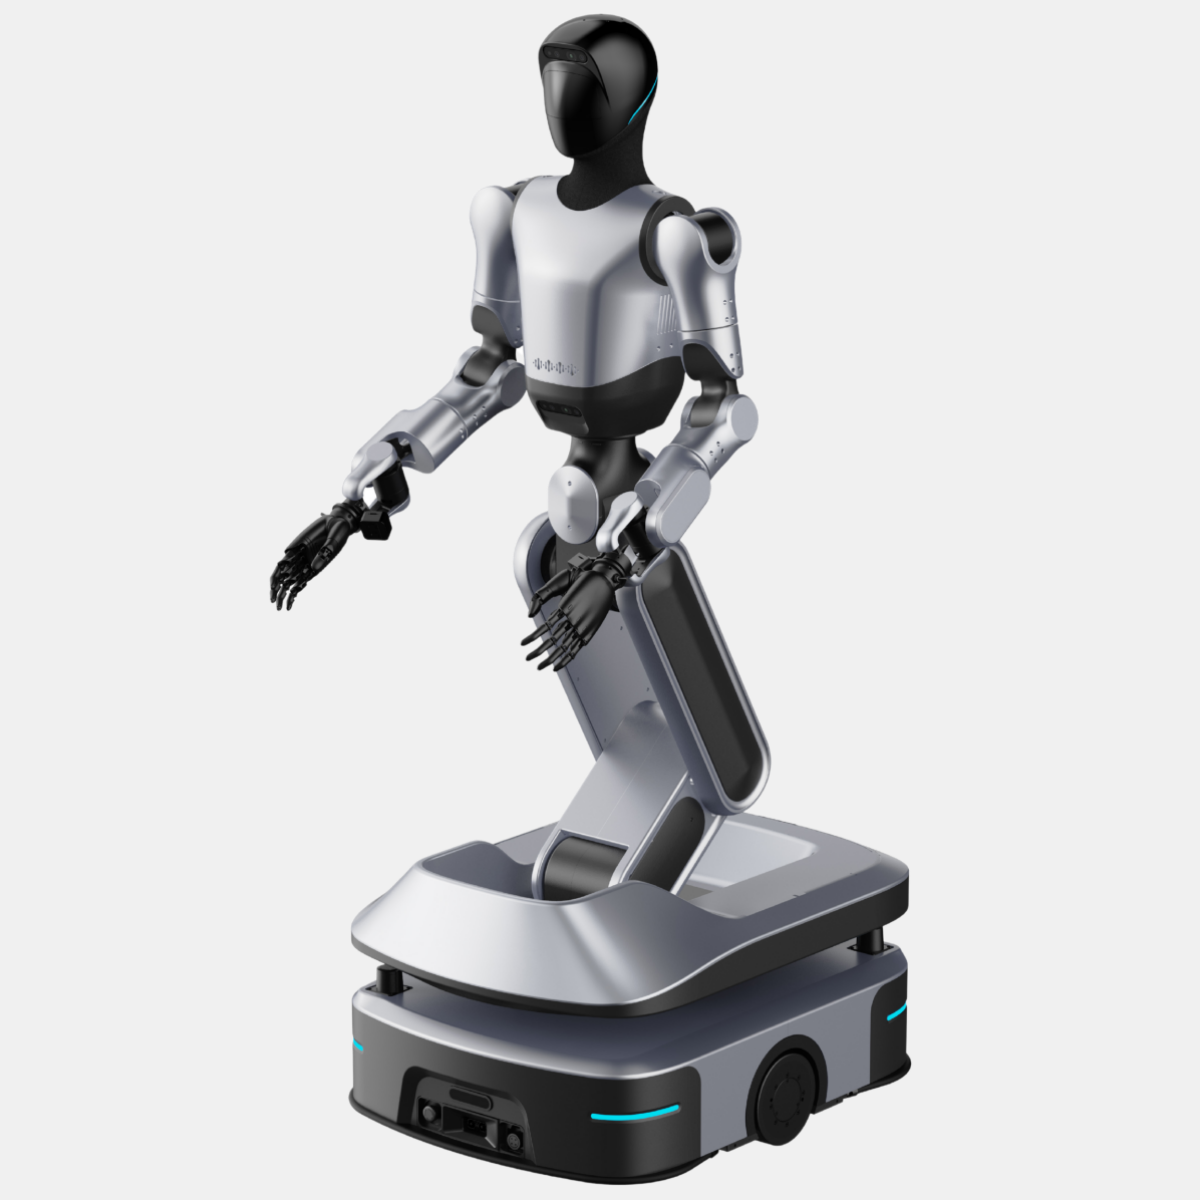
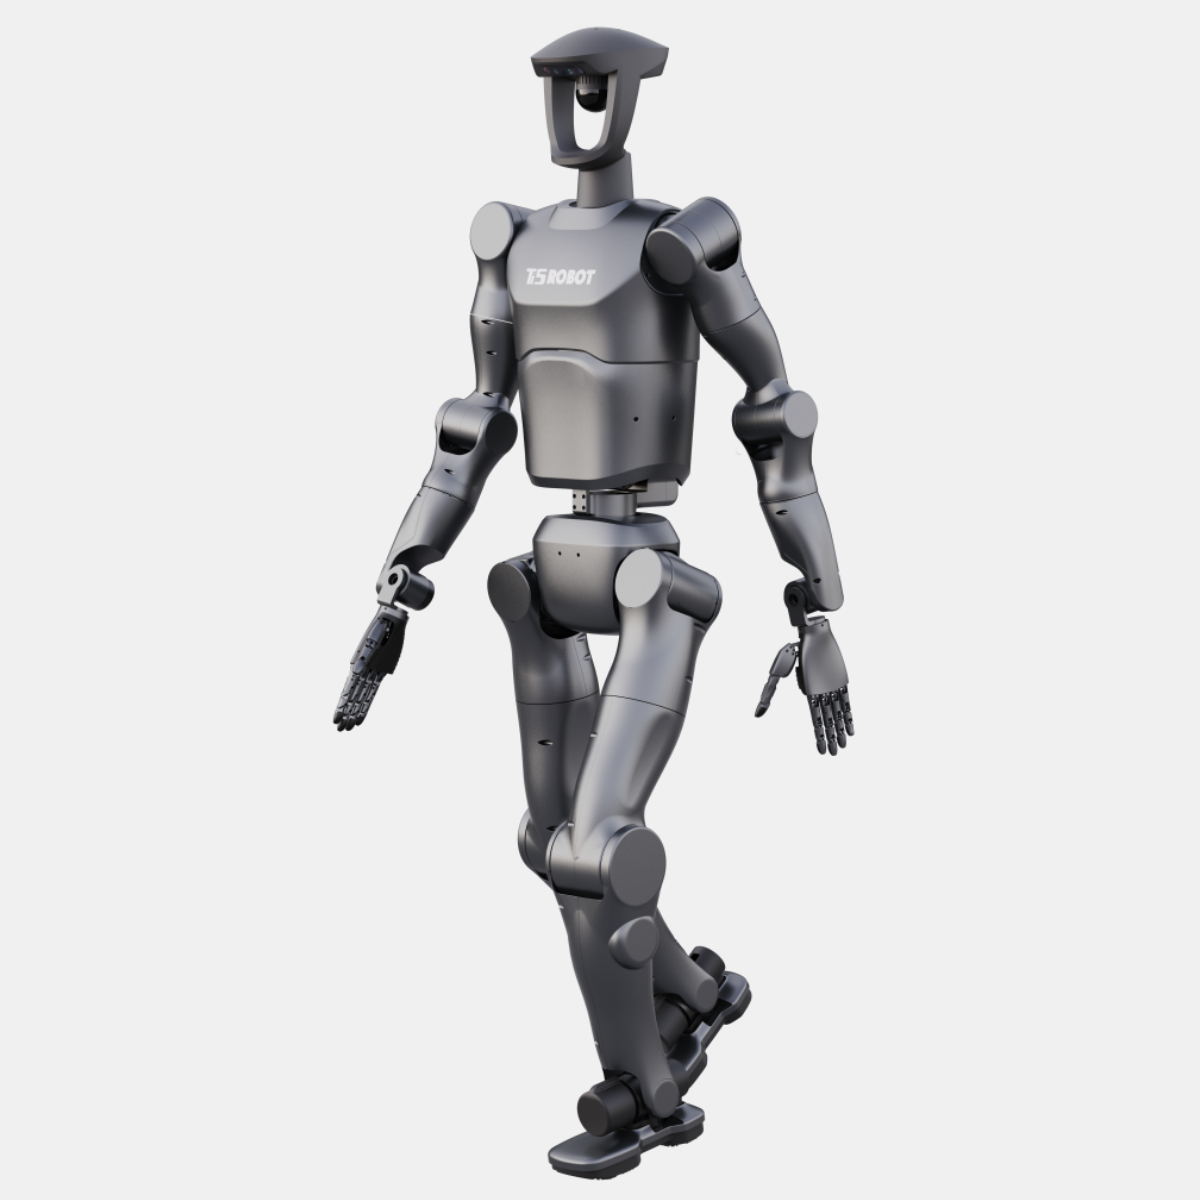
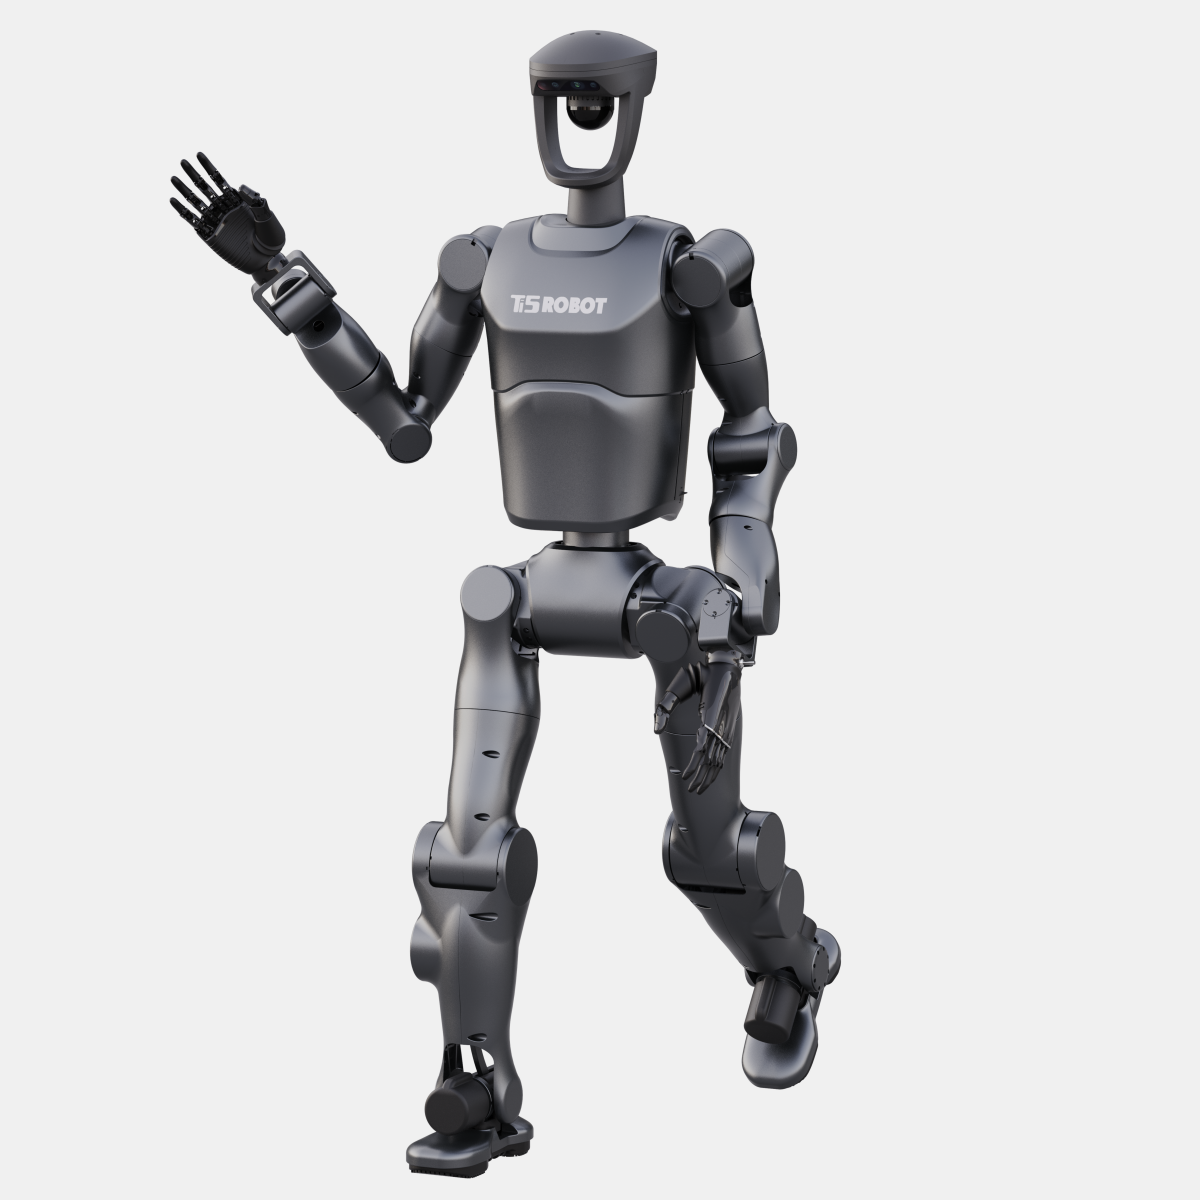
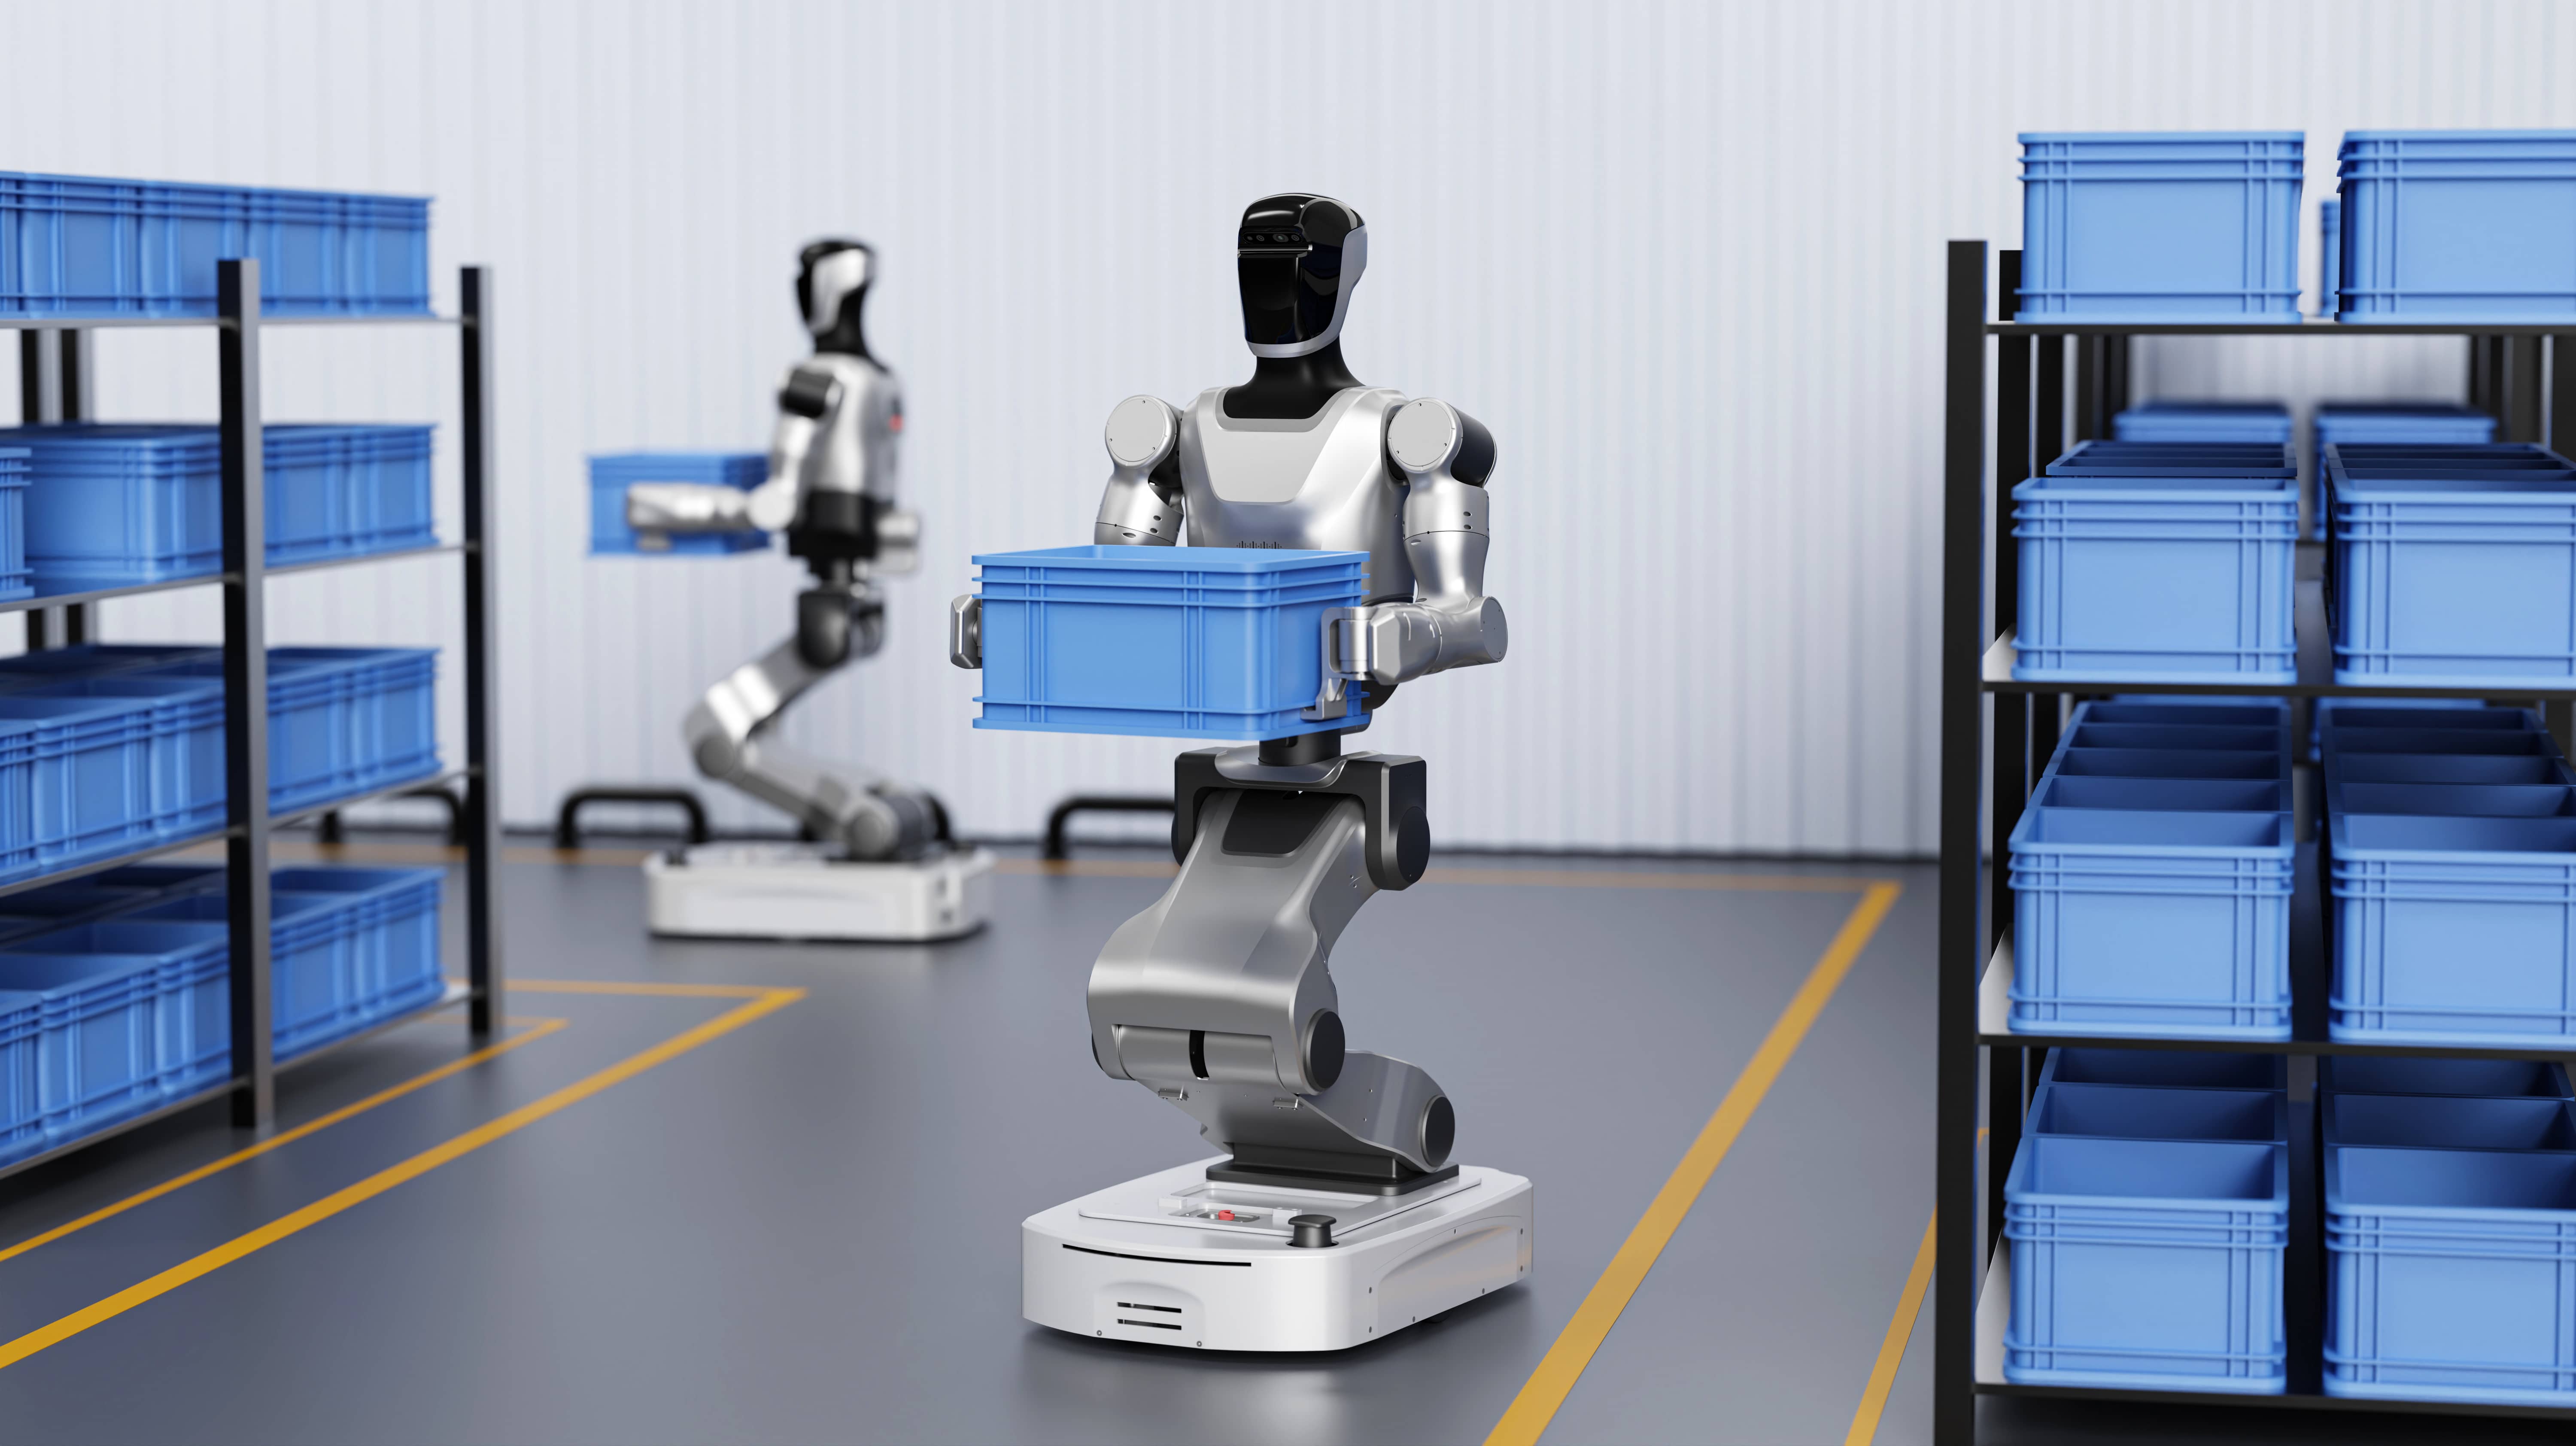
适⽤于对精度、速度和刚性、负载能⼒、可靠性、寿命要求⾼的双臂或⼈形机器⼈场景